Yapay zeka ve mühendislik yan yana geldiğinde iki farklı şey kastediliyor olabilir. Birincisi, üretim hatlarında ve bakım ekiplerinde yıllardır çalışan makine öğrenmesi modelleri: kamera görüntüsünden kusurlu parçayı ayıran, motor titreşiminden yaklaşan arızayı sezen ya da saatler süren bir simülasyonun sonucunu saniyeler içinde tahmin eden modeller. İkincisi, 2022’nin sonundan itibaren hızla yaygınlaşan büyük dil modelleri: şartname özetleyen, kod öneren, rapor taslağı yazan araçlar.
İkisinin çalışma biçimi, riski ve mühendisten istediği şey farklı. Ortak noktaları ise şu: ikisi de veriden öğrenir, ikisi de yanılabilir ve ikisinde de sonucun sorumluluğu mühendiste kalır. Aşağıda mühendislikte en sık karşılaşılan dört kullanım var. Üçü makine öğrenmesinin klasik işleri, dördüncüsü dil modelleri. Her birinde modelin nerede işe yaradığı kadar nerede yaramadığı da ele alınıyor.
Yapay zeka ve mühendislik: kural yazmak yerine veriden öğrenmek
Klasik mühendislik yaklaşımında kuralı mühendis yazar. Bir görüntü işleme istasyonunda “delik çapı 7,9 ile 8,1 mm arasında değilse parçayı reddet” kuralı birkaç satırlık bir programdır. Bir bakım sisteminde “rulman sıcaklığı belirlenen sınırı geçerse alarm ver” de öyle. Kural açıktır, test edilebilir ve bir sorun çıktığında kararın nedeni okunabilir.
Makine öğrenmesinde kural yazılmaz, örnek verilir. Binlerce parça fotoğrafı “sağlam” ya da “kusurlu” diye etiketlenir, model de bu örneklerden kendi ayırt etme ölçütünü çıkarır. Bu yaklaşım, kuralı cümleye dökmenin mümkün olmadığı işlerde anlam kazanır. Döküm yüzeyindeki gözenek, boyalı yüzeydeki çizik ya da kumaştaki dokuma hatası her seferinde farklı şekilde, farklı yerde ve farklı boyutta çıkar. Bunlar için yazılan kural ya sağlam parçaları da reddeder ya da kusurların çoğunu kaçırır.
Bu yaklaşımın bir bedeli de var. Model neden o kararı verdiğini bir kural kadar açık söylemez, eğitimde görmediği bir durumda nasıl davranacağı garanti değildir ve her şeyden önce veri ister. Bu yüzden sahadaki doğru soru “yapay zeka kullanalım mı” değil, “bu işin kuralı yazılabiliyor mu” sorusudur. Kural yazılabiliyorsa klasik görüntü işleme ya da PLC mantığı hem daha ucuz hem daha açıklanabilir bir çözümdür.
Aşağıdaki tablo iki yaklaşımın hangi durumda öne çıktığını özetliyor.
| Ölçüt | Kural tabanlı | Öğrenen model |
|---|---|---|
| Kuralı kim koyar | Mühendis | Etiketli veri |
| Uygun iş | Ölçü, sınır, sıra kontrolü | Şekli değişken kusur ve desen |
| Kararın açıklanması | Kolay | Sınırlı |
| Veri ihtiyacı | Düşük | Yüksek |
| Beklenmedik durumda | Kurala göre davranır | Davranışı öngörülemez |
Terimler de sık karışıyor. Yapay zeka şemsiye kavramdır; adı 1956’daki Dartmouth çalıştayıyla yerleşti. Makine öğrenmesi, bu şemsiyenin altında veriden öğrenen yöntemlerin genel adıdır. Derin öğrenme ise çok katmanlı sinir ağlarıyla çalışan ve görüntü, ses, metin gibi ham veride öne çıkan alt koldur. Büyük dil modelleri de derin öğrenmenin çok büyük metin verisiyle eğitilmiş, metin üreten bir türüdür.
Makine öğrenmesinin mühendislikte yaptığı üç iş
Sektör değişse de mühendislikteki makine öğrenmesi projelerinin çoğu üç kalıptan birine oturur: bir şeyi sınıflandırmak, normalden sapmayı yakalamak ya da sürekli bir değeri tahmin etmek.
Kameralı kalite kontrol ve sınıflandırma
Tipik bir istasyonda parça bir sensörün önünden geçer, sensör kamerayı tetikler ve sabit bir aydınlatma altında fotoğraf çekilir. Model görüntüyü “sağlam”, “çizik” ya da “çapak” gibi sınıflardan birine atar. Sonuç PLC’ye bir sinyal olarak gider, PLC de red mekanizmasını çalıştırır. Model genellikle kesin bir cevap değil, bir olasılık skoru üretir. Skorun hangi değerden sonra “kusurlu” sayılacağına mühendis karar verir.
Bu eşik bir mühendislik kararıdır. Eşiği düşürürseniz daha az kusurlu parça kaçar ama daha çok sağlam parça boşuna atılır. Fren sistemine giden bir parçada kaçan tek bir kusurun bedeli boşuna atılan yüzlerce sağlam parçadan ağırdır; yalnızca görünüşü etkileyen bir kusurda ise denge tersine dönebilir.
Sık yapılan bir hata da modeli yalnızca doğruluk (accuracy) oranıyla değerlendirmektir. Kusur oranı binde bir olan bir hatta her parçaya “sağlam” diyen bir model yüzde 99,9 doğruluk gösterir ve tek bir kusuru bile yakalamaz. Asıl bakılan iki değer, kaçırılan kusur oranı ve yanlış red oranıdır.
Sahada modeli en çok bozan şey ise görüntünün kendisindeki değişimdir: değiştirilen bir lamba, kirlenen bir lens ya da farklı tonda gelen yeni bir hammadde partisi. Model bunları yeni bir kusur gibi okuyabilir.
Kestirimci bakım ve anomali tespiti
Kestirimci bakımda veri makinenin kendisinden gelir: motor gövdesine bağlı ivmeölçerin titreşim sinyali, sürücünün akım değeri, rulman sıcaklığı, hidrolik basınç. Amaç, arızayı duruştan önce fark edip bakımı planlı bir zamana almaktır.
İlk akla gelen yöntem, geçmiş arızalarla bir sınıflandırma modeli eğitmektir. Pratikte bu genellikle yürümez, çünkü iyi bakılan bir tesiste arıza seyrek görülür ve her biri farklı koşulda yaşanır. Öğrenmeye yetecek kadar arıza örneği birikmez. Yaygın yaklaşım bu yüzden anomali tespitidir: model makinenin normal çalışmasını öğrenir ve bu desenden sapmayı işaretler. Model “rulman arızası” demez, “bu motor geçen aya göre farklı titreşiyor” der. Nedeni bulmak bakım ekibinin işi olarak kalır.
Burada bir tuzak var. Makine farklı ürünle, farklı hızda ya da farklı yükte çalıştığında “normal” de değişir. Model bu bağlamı bilmiyorsa her reçete değişiminde alarm üretir ve alarmlar kısa sürede görmezden gelinmeye başlar. Hız, yük ve aktif reçete gibi çalışma rejimini anlatan sinyaller modele girdi olarak verilmedikçe anomali tespiti güvenilirliğini kaybeder.
Regresyonla tahmin ve vekil model
Regresyon, sürekli bir değeri tahmin etmektir. Fırın sıcaklık profilinden ürünün son nem oranını, geçmiş tüketimden ertesi günün enerji ihtiyacını ya da proses parametrelerinden parçanın yüzey pürüzlülüğünü tahmin etmek buna örnektir. Bu modeller genellikle ölçümü pahalı ya da gecikmeli olan bir değeri önceden görmek için kurulur.
Tasarım tarafındaki karşılığı vekil modeldir (surrogate model). Sonlu elemanlar ya da akış analizi tek bir tasarım noktası için saatler sürebilir. Yüzlerce varyasyonu denemek gerektiğinde, daha önce çözülmüş simülasyon sonuçlarıyla eğitilen bir model yeni bir varyasyonun sonucunu saniyeler içinde tahmin eder. Böylece zayıf adaylar erkenden elenir ve pahalı simülasyon yalnızca umut veren birkaç tasarıma harcanır.
Vekil modelin sınırı nettir: eğitildiği aralığın dışında güvenilmez ve bunu kendisi söylemez. Et kalınlığı 2 ile 5 mm arasındaki tasarımlarla eğitilmiş bir modele 8 mm’lik bir tasarım sorulduğunda da bir sayı döner, ama o sayının dayanağı yoktur. Son tasarım her durumda tam simülasyonla, gerekiyorsa testle doğrulanır.
Üç işin girdisi, çıktısı ve sahadaki tipik zorluğu şöyle özetlenebilir:
| İş | Girdi | Çıktı | Tipik zorluk |
|---|---|---|---|
| Kalite kontrol | Kamera görüntüsü | Sınıf ve skor | Kusur örneğinin azlığı |
| Kestirimci bakım | Titreşim, akım, sıcaklık | Anomali uyarısı | Değişen çalışma rejimi |
| Tahmin, vekil model | Proses veya tasarım verisi | Sayısal değer | Eğitim aralığı dışı |
Üretken yapay zeka ve dil modelleri mühendislikte ne işe yarar
Büyük dil modeli, çok büyük miktarda metinle eğitilmiş ve metni küçük parçalar (token) hâlinde, her seferinde bir sonrakini tahmin ederek üreten bir modeldir. Bu tanımın mühendis için önemli bir sonucu var: model bir veritabanına bakıp cevap vermez, olası bir metin üretir. Olası metin çoğu zaman doğru metindir ama her zaman değil.
Modelin kaynakta olmayan bir bilgiyi akıcı ve kendinden emin bir dille üretmesine halüsinasyon denir. Mühendislikte en tehlikeli biçimi, gerçekçi görünen ayrıntılardır: var olmayan bir standart madde numarası, başka bir cihaz serisine ait bir parametre ya da hiç yayımlanmamış bir makaleye atıf. Ayrıntı ne kadar teknikse fark etmek o kadar zorlaşır.
Bu sınır bilindiğinde dil modelleri mühendislik işinin metin ve kod tarafında gerçekten zaman kazandırır:
- Doküman özetleme: uzun bir şartnamenin, üretici kılavuzunun ya da toplantı notunun ana hatlarını çıkarmak. Özet; sayılar, birimler ve “yapılmamalıdır” gibi olumsuz ifadeler açısından asıl metinle karşılaştırılır.
- Kod yardımı: veri analizi için bir Python betiği, bir Excel formülü, bir PLC fonksiyonunun structured text iskeleti. Kod simülasyonda ya da test ortamında denenmeden kullanılmaz; kilitleme ve emniyet mantığı modele bırakılmaz.
- Şartname ve rapor taslağı: bölüm yapısı ve anlatım. Teknik değerler, toleranslar ve kabul kriterleri mühendisin kendi hesabından ve kaynağından gelir.
- Yeni bir konuya giriş: bir kavramın ilk açıklaması ve bakılacak kaynaklar. Kesin bilgi o kaynaklardan alınır.
Dil modeline bırakılmaması gereken işler de belli: hesap sonucu, standart yorumu, emniyetle ilgili karar ve altına imza atılacak her belge. Model bunlar için de taslak üretebilir. Ama taslağı kontrol eden kişi konuyu modelden bağımsız olarak bilmiyorsa kontrol yapılmış sayılmaz.
Gizlilik ayrı bir konu. Müşteriye ait çizimler, teklifler ve kişisel veriler, şirketin onaylamadığı harici bir araca yüklenmez. Şirketin bir kullanım politikası varsa ona uyulur, yoksa önce sorulur.
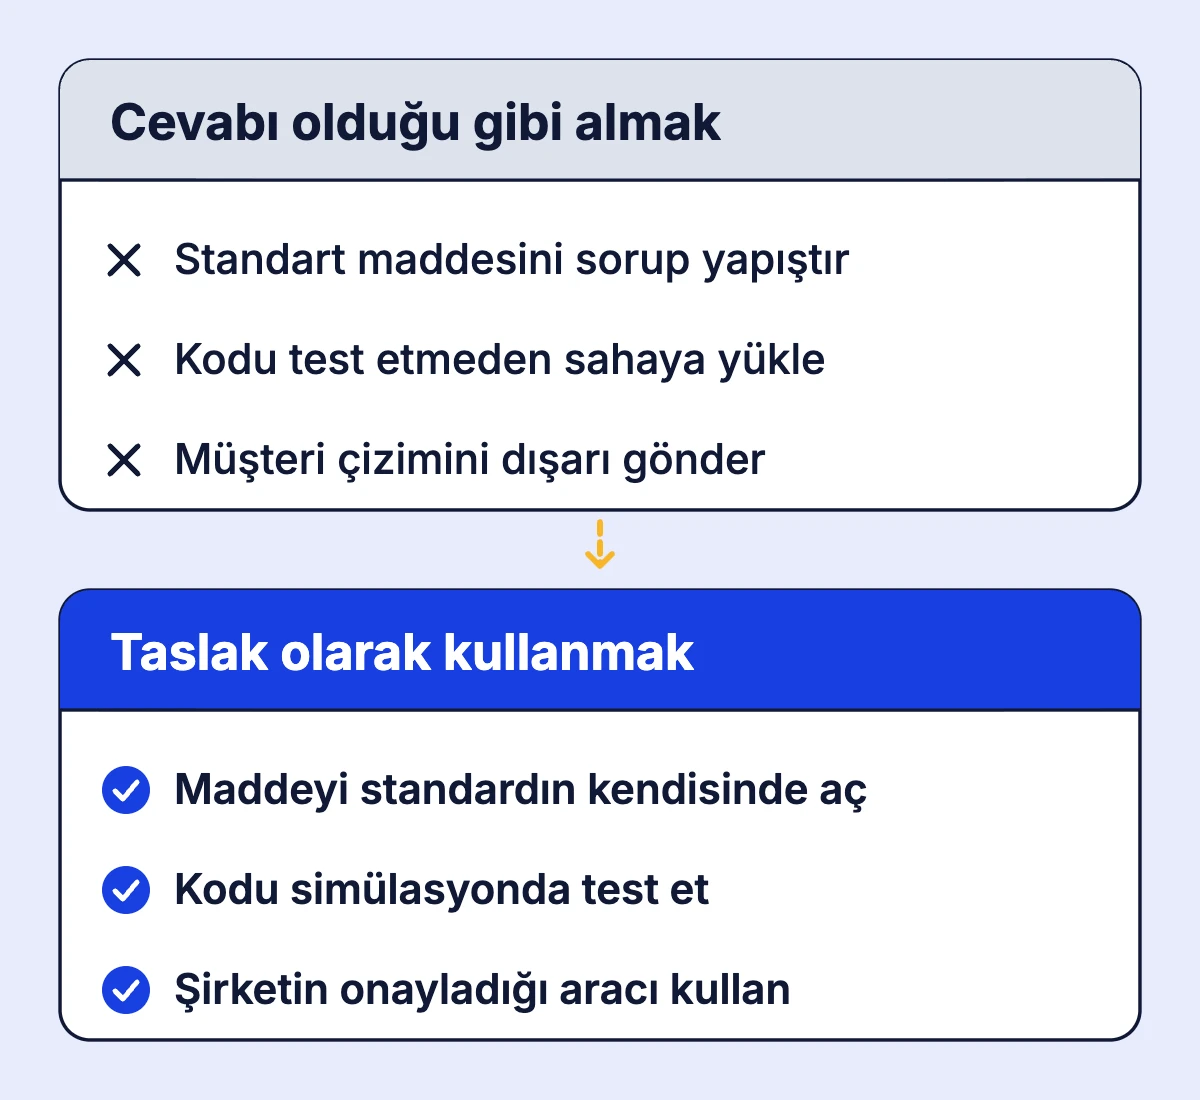
Pratikteki ayrım basit: dil modeli taslak yazar, imzayı mühendis atar.
Asıl iş veride: toplama, etiketleme, test ayrımı
Sahadaki projelerde zamanın önemli bir kısmı model kurmaya değil, veriye gider. Kalite kontrol örneğinde her fotoğrafa “sağlam” ya da “çizik” etiketini birinin vermesi gerekir. Sınırdaki bir parçaya iki kalite kontrolcü farklı etiket veriyorsa model de o sınırı tutarsız öğrenir. Kısacası etiketin kalitesi modelin tavanını belirler. Bunun pratik çaresi yazılı bir kusur kataloğu, her kusur tipi için kabul ve red sınırını gösteren örnek fotoğraflar ve şüpheli parçaların ikinci bir kişi tarafından kontrol edilmesidir.
Kaç fotoğraf ya da kaç saatlik sensör kaydı gerektiğinin sabit bir cevabı yoktur. Sayıdan çok çeşitlilik önemlidir: veri farklı vardiyaları, aydınlatma koşullarını, hammadde partilerini ve makinenin farklı çalışma rejimlerini kapsamalıdır. Yalnızca gündüz vardiyasında toplanan görüntülerle eğitilen bir model gece vardiyasında şaşırabilir.
Test verisini ayırmak göründüğünden zordur. Aynı parçanın farklı açılardan çekilmiş fotoğrafları hem eğitim hem test kümesine düşerse model o parçayı ezberler ve test sonucu gerçekte olduğundan iyi çıkar. Zaman serilerinde de veri rastgele karıştırılmaz. Model geçmiş haftalarla eğitilir, sonraki haftalarla test edilir, çünkü sahada da hep ileriye dönük tahmin yapacaktır.
Sensör verisinde zaman damgalarının aynı saate göre tutulması ve sensör değişimlerinin kayda geçmesi gerekir. Örnekleme hızı da işe göre seçilir. 4–20 mA çıkışlı bir titreşim transmitterinden okunan genel seviye trend izlemek için yeterli olabilir. Rulman arızasının frekanstaki izini görmek ise ham sinyalin çok daha yüksek hızda örneklenmesini gerektirir. Sensör verisinin sahadan bir sunucuya ya da buluta nasıl taşındığı nesnelerin interneti ve IIoT yazısının konusu.
Bir yapay zeka projesi 5 adımda: veriden sahaya
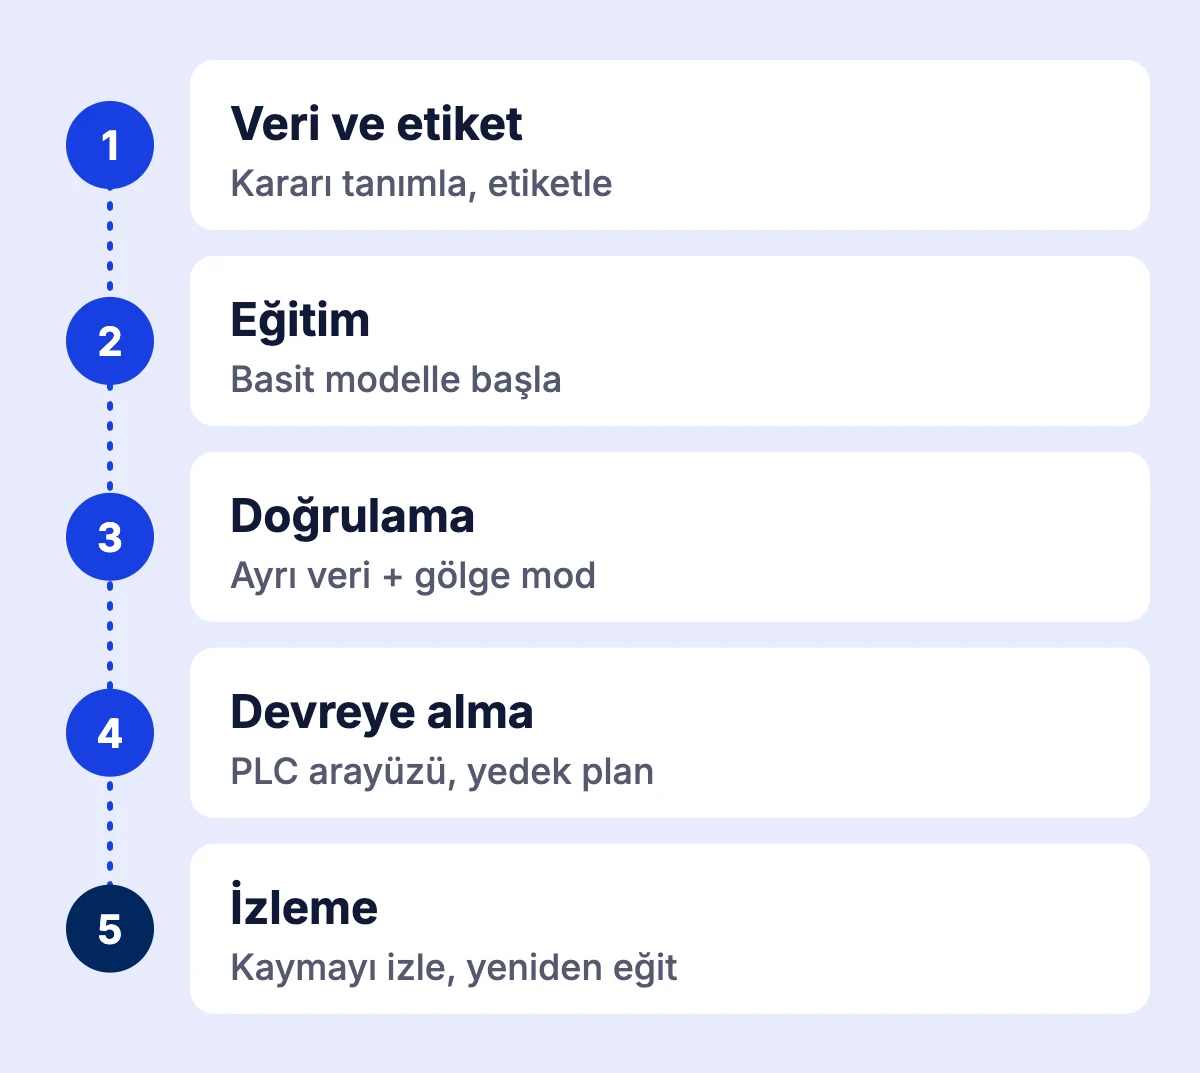
- Veri ve etiket: Önce model değil, karar tanımlanır. Model hangi kararı destekleyecek, hangi hata daha pahalı ve başarı neyle ölçülecek, bunlar netleşir. Sonra veri toplanır ve etiketlenir.
- Eğitim: Basit bir başlangıç modeliyle başlanır. Doğrusal regresyon ya da karar ağacı işi görüyorsa derin bir ağa gerek yoktur. Basit model ayrıca sonraki denemeler için karşılaştırma ölçüsü olur.
- Doğrulama: Model, eğitimde hiç görmediği veriyle test edilir. Ardından sahada gölge modda çalıştırılır: model karar verir ama hattı etkilemez ve kararları bir süre kalite kontrolcünün kararlarıyla karşılaştırılır.
- Devreye alma: Modelin nerede çalışacağı (hat yanındaki bir endüstriyel PC, gömülü bir cihaz ya da merkezi bir sunucu), PLC ile nasıl haberleşeceği ve bant hızına göre kaç milisaniyede cevap vermesi gerektiği belirlenir. Model sürümü kayda geçer. Model cevap veremezse hattın ne yapacağı (ör. parçayı elle kontrole ayırmak) önceden tanımlanır.
- İzleme: Sahadaki performans takip edilir. Kamera değişimi, yeni hammadde ya da yeni ürün varyantı verinin dağılımını kaydırır. Performans düştüğünde model yeni veriyle yeniden eğitilir.
Beşinci adım en kolay unutulan adımdır. İlk ay iyi çalışan bir model, kimse izlemediği için aylar sonra sessizce kötüleşebilir.
Eğitim çoğunlukla Python ekosisteminde yapılır. Model kaynakları kısıtlı bir gömülü cihazda çalışacaksa çalıştırma tarafı genellikle C ya da C++ ile yazılır; bu dillerin farkları C, C++ ve C# karşılaştırmasında ele alınıyor. Modelin fabrikadaki hangi katmanda çalıştığı ve verinin katmanlar arasında nasıl aktığı ise Endüstri 4.0 nedir yazısında anlatılıyor.
Yapay zeka emniyet fonksiyonunun yerine konmaz
Bir robot hücresine insanı tanıyabilen bir kamera eklendiğinde bazen şu fikir ortaya çıkar: model insanı zaten görüyor, ışık perdesine ya da kapı kilidine gerek kalmadı. Bu sonuç yanlıştır.
Acil durdurma, koruyucu kapı kilidi ve ışık perdesi gibi emniyet fonksiyonlarında hata olasılığının hesaplanabilmesi, davranışın öngörülebilmesi ve bileşen arızasının fark edilebilmesi gerekir. Bu fonksiyonlar safety PLC, güvenlik rölesi ve güvenlik uygulamaları için sertifikalı sensörlerle, kendi tasarım ve doğrulama kuralları olan ayrı bir disiplin içinde kurulur. Bu disipline fonksiyonel güvenlik denir. Genel çerçevesi IEC 61508’dir; makinelerde ise ISO 13849-1 ve IEC 62061 kullanılır.
Öğrenen bir model için aynı kanıtı üretmek bugün hâlâ zor ve büyük ölçüde açık bir problemdir. Model, eğitimde görmediği bir durumda (farklı iş kıyafeti, ters ışık, kısmen görünen bir beden) nasıl davranacağını garanti etmez. ISO ve IEC’nin bu kesişimi ele alan ve 2024’te yayımlanan belgesi ISO/IEC TR 5469 de bir uygunluk standardı değil, teknik rapordur. Avrupa Birliği’nin 20 Ocak 2027’de uygulanmaya başlayacak Makine Tüzüğü (2023/1230) ise makine öğrenmesiyle davranışı kısmen ya da tamamen değişebilen ve emniyet fonksiyonu sağlayan bileşenleri yüksek riskli ürünler arasında sayıyor.
Pratikteki kural şudur: yapay zeka verim, kalite ve bakım kararlarında çalışır. Emniyet zinciri modelden bağımsız kurulur ve model tamamen yanılsa ya da hiç çalışmasa bile makineyi güvenli durumda tutar. Kamera bir insanı fark edip operatöre uyarı gösterebilir; makineyi güvenli biçimde durduran ise emniyet devresidir.
Nereden başlanır: elinizdeki veriyle küçük bir problem
Yapay zekayı mühendislikte kullanmak için önce yapay zeka mühendisi olmak gerekmez. Projelerin çoğu, alanını iyi bilen bir mühendisin elindeki veriye doğru soruyu sormasıyla başlar. Bakım iş emirleri, PLC’den kaydedilen trendler, SCADA’nın geçmiş veri arşivi ve kalite red kayıtları birçok tesiste zaten tutulur ve çoğu zaman kullanılmadan bekler.
İlk deneme için iyi bir problemin kararı nettir (bu motor bu ay bakıma alınmalı mı), verisi hazırdır ve yanılmanın bedeli düşüktür. Python’da pandas ile veriyi okuyup scikit-learn ile basit bir model kurmak büyük bir yazılım projesi gerektirmez. Asıl emek, sonucun sahada bir anlam taşıyıp taşımadığına karar vermektir.
Modeli yalnızca yazılım tarafından bilen biri, hangi sensörün yanlış okuduğunu, hangi alarmın her vardiya değişiminde kendiliğinden geldiğini ya da hangi kusurun müşteride gerçekten sorun çıkardığını bilemez. Yapay zeka ve mühendislik arasındaki köprüyü kuran da çoğu zaman bu alan bilgisidir. Bu bilgi modele veriyle değil, problemi doğru kurarak aktarılır.
Sık sorulan sorular
Yapay zeka hangi mühendislik bölümüyle ilgili?
Yapay zeka en çok bilgisayar mühendisliğinin içinde gelişti; makine öğrenmesi, derin öğrenme ve doğal dil işleme dersleri çoğunlukla bu bölümlerde verilir. Yazılım mühendisliği, elektrik-elektronik mühendisliği (özellikle sinyal ve görüntü işleme), endüstri mühendisliği (veri analitiği ve optimizasyon) ve mekatronik de yapay zekayla yakından çalışır. Bölümlerin genel haritası için mühendislik nedir yazısına bakılabilir.
Türkiye’de yapay zeka mühendisliği bölümü var mı?
Var. YÖK Atlas’ta “Yapay Zeka Mühendisliği” ve “Yapay Zeka ve Veri Mühendisliği” adlarıyla lisans programları listeleniyor. Bu programlar hem devlet hem vakıf üniversitelerinde açılmış durumda. Program listesi, kontenjanlar ve taban puanlar her yıl değiştiği için güncel bilgi YÖK Atlas’taki program sayfasından kontrol edilmeli. Bilgisayar mühendisliği okuyup üst sınıflarda yapay zeka seçmelilerine yönelmek de aynı alana giden bir yoldur.
Yapay zeka mühendisliğinde hangi dersler var?
Ders planlarında ilk yıllar matematik, doğrusal cebir, olasılık ve istatistik, programlama, veri yapıları ve algoritmalar ağırlıklıdır. Üst sınıflarda makine öğrenmesi, derin öğrenme, veri madenciliği ve optimizasyon gelir. Bilgisayarlı görü ve doğal dil işleme gibi alanlar çoğunlukla seçmeli olarak alınır. İlk yıllar bilgisayar mühendisliğine çok benzer, ayrışma üst sınıflarda başlar.
İnşaat mühendisliğinde yapay zeka nerede kullanılıyor?
İnşaat mühendisliğinde yapay zeka uygulamaları da yukarıdaki üç kalıba oturur. Drone ya da kamera görüntülerinden beton yüzeyindeki çatlakları bulmak bir sınıflandırma işidir. Yapı sağlığı izlemede bina ya da köprüye yerleştirilen ivmeölçerlerin verisinde normalden sapma aranır. Beton karışım oranlarından basınç dayanımını tahmin etmek ise akademik çalışmalarda sık işlenen bir regresyon örneğidir. Bu modeller mühendise ön bilgi verir. Taşıyıcı sistemle ilgili kararlar yönetmeliğe göre yapılan hesaplara ve deneylere dayanır.
oturumum açık kalsın lütfen